


Semua produk
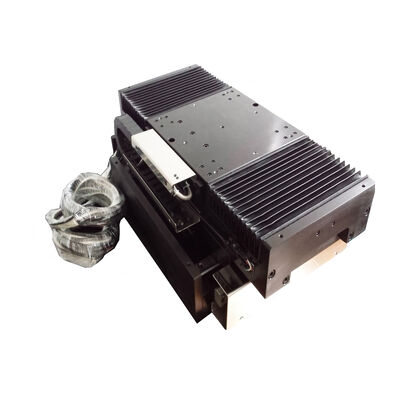
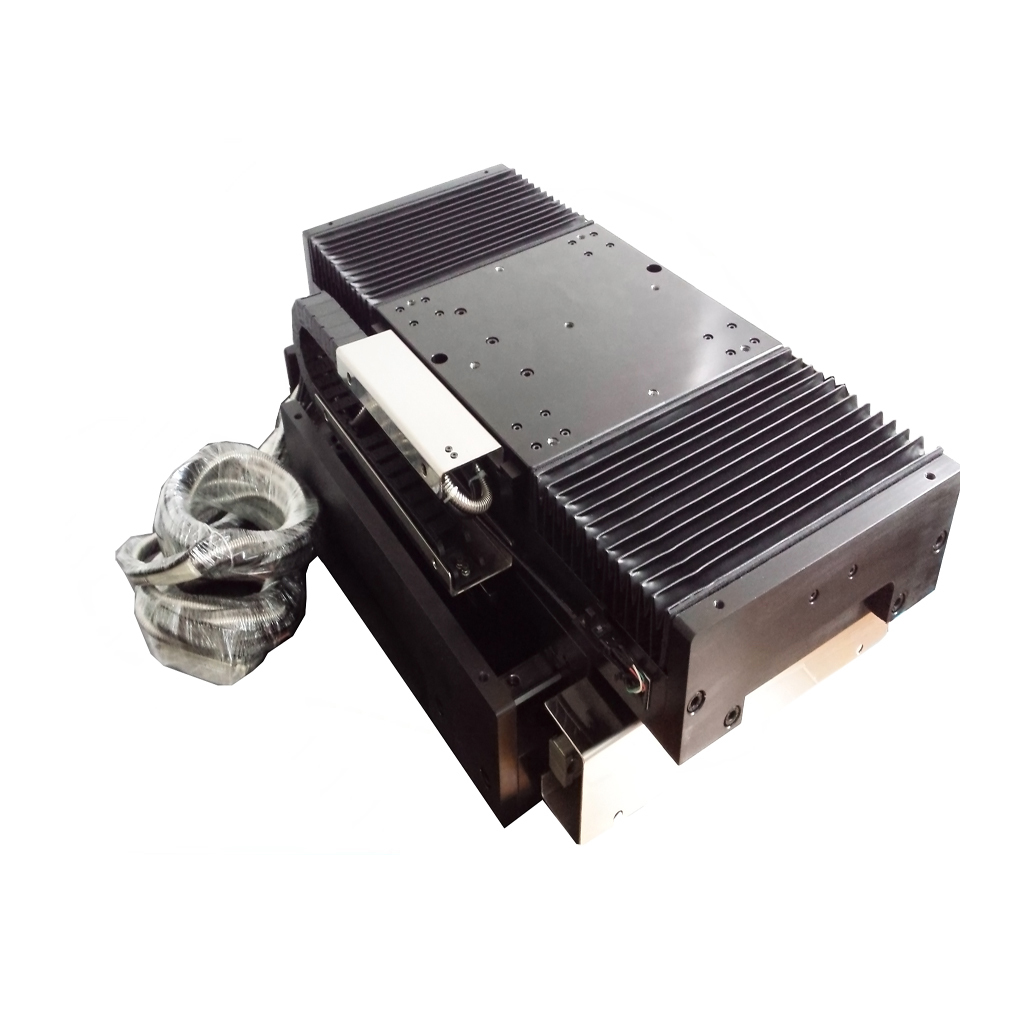
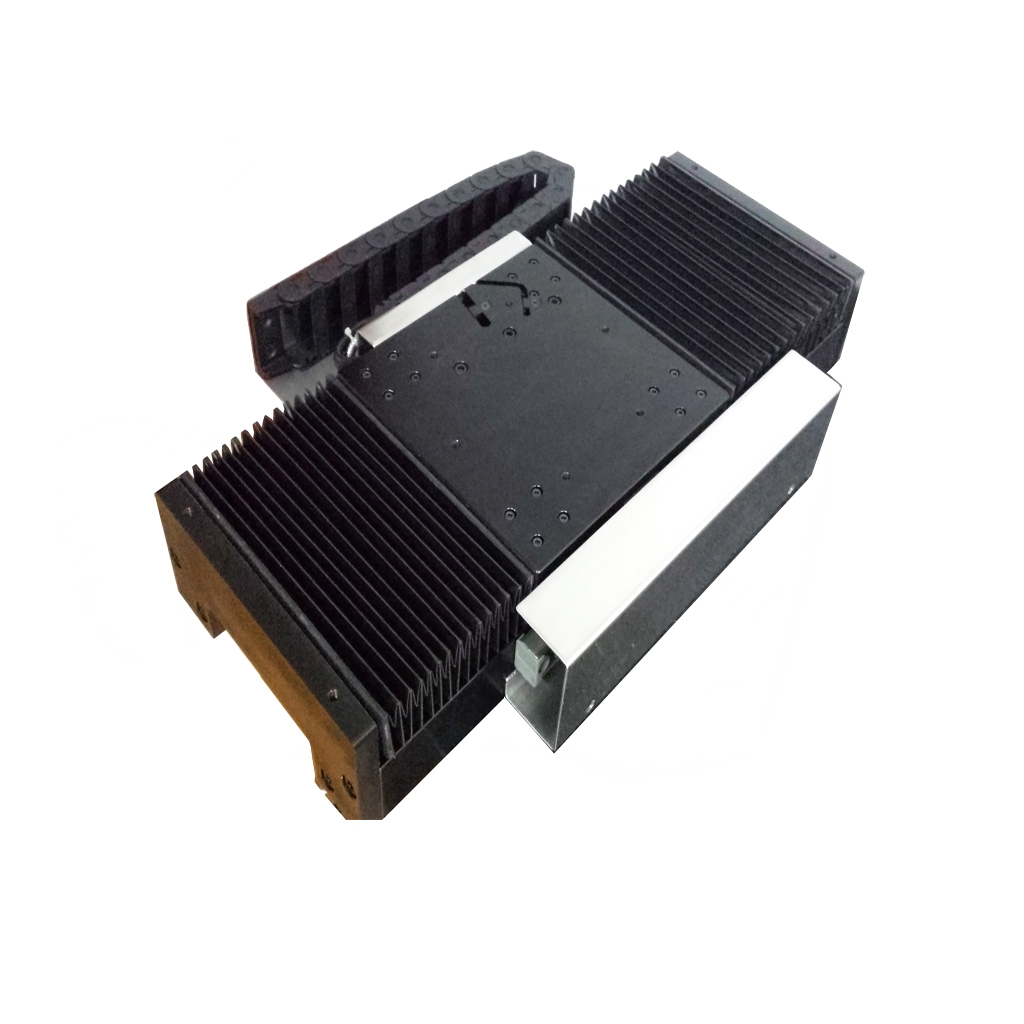
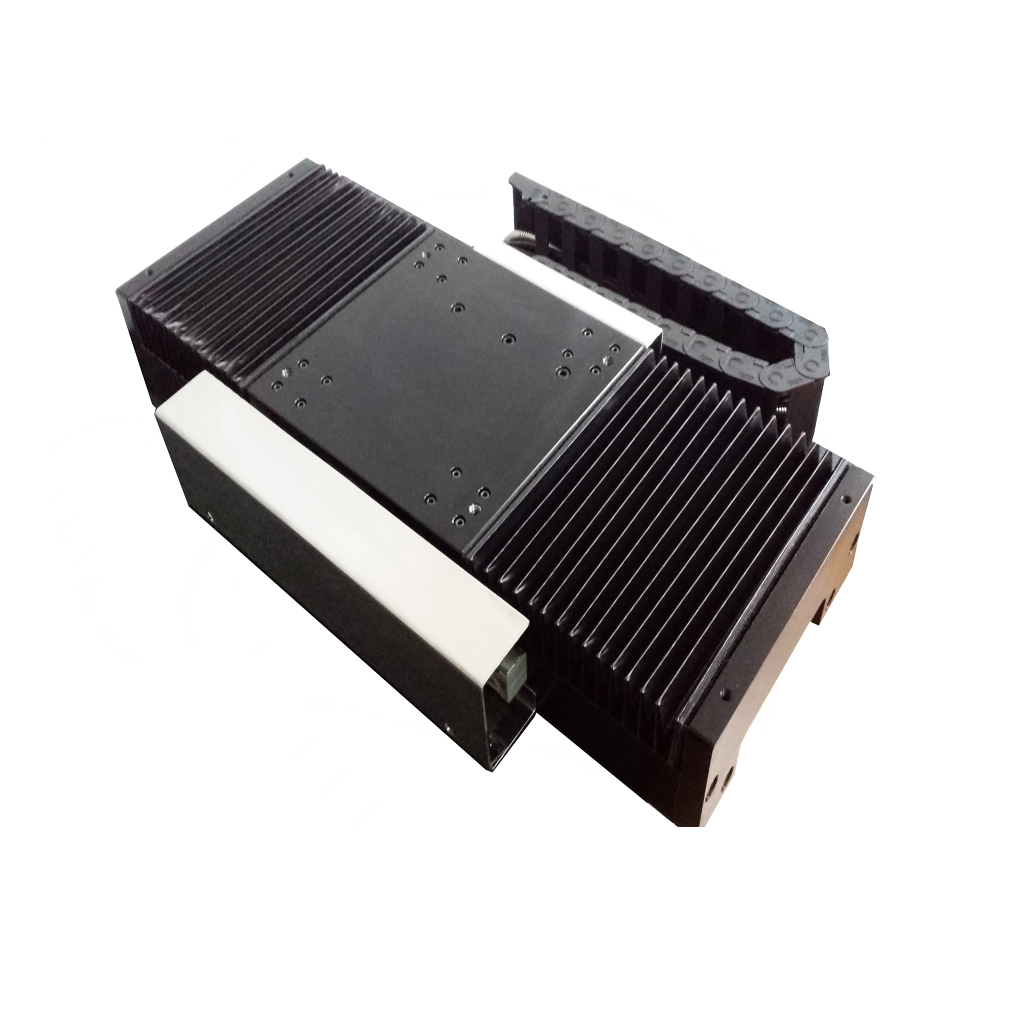
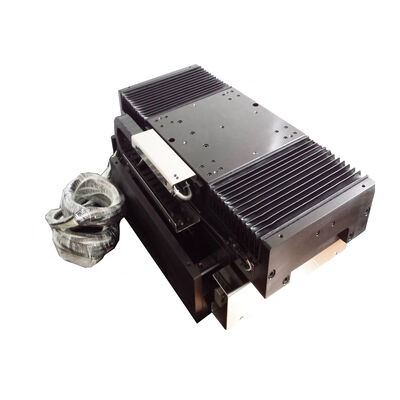
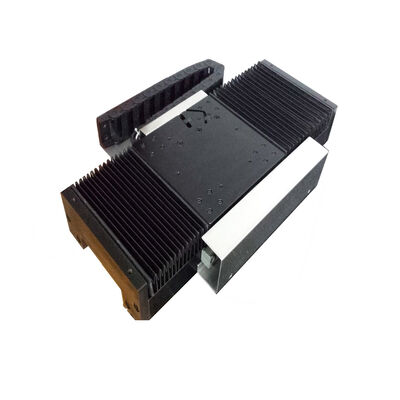
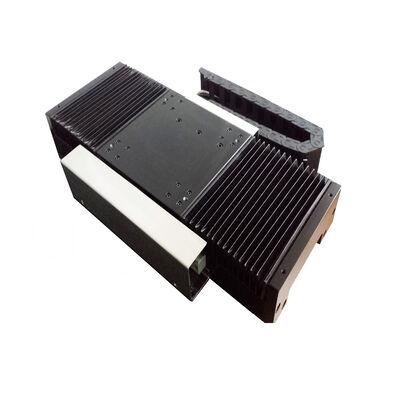
Modul Motor Linier Berbentuk U Dorong Tinggi dengan Panjang Stroke yang Dapat Disesuaikan
| Tempat asal | Jiangsu, Tiongkok |
|---|---|
| Nama merek | SUPT MOTION |
| Sertifikasi | ISO9001-2000 |
| Nomor model | MLCA-0040-135-00 |
| Kuantitas min Order | 1 buah |
| Harga | USD 100-200 / Piece |
| Kemasan rincian | Karton kelas ekspor dengan perlindungan busa anti-statis |
| Waktu pengiriman | 3-5 hari kerja untuk sampel, 15-25 hari untuk massal |
| Syarat-syarat pembayaran | T/T |
| Menyediakan kemampuan | Untuk dinegosiasikan |
Detail produk
| Torsi puncak | 120 N | Tipe Motor | Modul motor linier |
|---|---|---|---|
| KEMBALI EMF KONSTAN | 17,6 V/m/s | Arus puncak (lp) | 4.2 SEBUAH |
| Berat kumparan | 0,42kg | Resistensi (LL) (R) | 9.4 Ω |
| Torsi Kontinyu pada 25 C | 40 n | Bahan | Paduan Aluminium |
| Model Produk | MLCA-0040-135-00 |
Deskripsi Produk
Ikhtisar Produk
SUPT MOTION MLCA-0040-135-00 adalah armature motor linier berbentuk U yang dirancang agar kompatibel dengan stator (rel magnet) seri MLFA. Ia memiliki daya dorong puncak 120 N, daya dorong kontinu 40 N, jarak tiang 30 mm, dan berat jangkar 0,42 kg. Ketika digunakan bersama dengan encoder linier, ini memungkinkan kontrol posisi presisi tinggi.
Motor linier menawarkan keuntungan yang signifikan, termasuk akselerasi tinggi, karakteristik daya dorong yang halus, desain modular, langkah yang dapat diperpanjang secara bebas, pengoperasian yang senyap, dan kinerja bebas perawatan.
Motor linier berbentuk U menggunakan desain tanpa inti, menghilangkan daya tarik magnet dan efek cogging untuk mencapai gerakan mulus tanpa serangan balik. Rel magnet stator dapat dihubungkan tanpa batas waktu, sehingga pukulan secara teoritis tidak terbatas; hal ini membuatnya sangat cocok untuk aplikasi yang memerlukan pemosisian langkah panjang dan kecepatan tinggi. Dibandingkan dengan penggerak sekrup timbal, motor linier tidak memerlukan mekanisme konversi perantara, menyederhanakan struktur sistem dan meningkatkan bandwidth respons dinamis.
Keunggulan Produk
Desain Modular: Pemilihan komponen bergerak dan stasioner secara independen untuk konfigurasi yang fleksibel
Ekstensi Stroke Tanpa Batas: Komponen stasioner yang dapat diperpanjang untuk mengakomodasi kebutuhan kayuhan apa pun
Pengoperasian Bebas Perawatan: Penggerak tanpa kontak tanpa keausan mekanis
Akselerasi Tinggin: Daya dorong tinggi memungkinkan respons dinamis tinggi
Operasi Tenang: Tidak ada suara roda gigi atau sekrup timah
Kata kunci: Motor linier berbentuk U, modul motor linier, motor linier modular, platform linier langkah panjang, motor linier dorong tinggi

Spesifikasi
| Parameter | Nilai |
| Dorongan Puncak | 120 N |
| Dorongan Terus Menerus | 40 N |
| Arus Puncak | 4.2 SEBUAH |
| Arus Kontinyu | 1.4 SEBUAH |
| Dorong Konstan | 30,4 Tidak Ada |
| Konstanta EMF Belakang | 17,6 V/m/s |
| Lapangan Tiang | 30mm |
| Massa Penggerak | 0,42kg |
| Parameter kinerja motor linier | ||||
| Seri A--MLCA(Dinamis) MLFA(Stator) | ||||
| Model/par | MLCA-0020-075-00 | MLCA-0040-135-00 | MLCA-0080-255-00 | |
| Kekuatan puncak (Fp) | N | 60 | 120 | 240 |
| Arus puncak (lp) | Amp | 4.8 | 4.2 | 4.2 |
| Gaya kontinu (Fc) | N | 20 | 40 | 80 |
| Arus kontinu (lc) | Amp | 1.6 | 1.4 | 1.4 |
| Konstanta aktuator (konversi motor DC/3p)(Ka) | T/B | 5.65 | 7.9 | 11.2 |
| Dorongan Konstan(LL)(Kf) | N/amp | 15.3 | 30.4 | 60.3 |
| Konstanta EMF kembali (LL)(Kb) | V/m/detik | 8.8 | 17.6 | 34.8 |
| Konstanta listrik (Te) | MS | 0,3 | 0,3 | 0,3 |
| Resistensi (LL) (R) | @25℃Ω | 4.8 | 9.4 | 19.2 |
| Induktansi(LL)(l) | mh | 1.51 | 3 | 6 |
| Koefisien perpindahan panas (Rth) | ℃/W | *3.9 | *1.9 | **1.3 |
| Suhu maksimum koil (Tmax) | ℃ | 120 | 120 | 120 |
| Pitch Tiang Magnet (2T) | mm | 30 | 30 | 30 |
| Berat penggerak | kg | 0,24 | 0,42 | 0,82 |
Aplikasi
Platform Transfer Wafer Semikonduktor
Peralatan Inspeksi Layar Panel Datar (FPD).
Jalur Produksi Surface-Mount Technology (SMT) untuk Komponen Elektronik
Tahapan XY untuk Pemotongan dan Pengukiran Laser
Sistem Penyortiran Logistik dan Penanganan Material
Catatan Kustomisasi: Produk ini mendukung penyesuaian panjang langkah, peringkat daya dorong, dan konfigurasi rel pemandu, dan dapat diintegrasikan dengan encoder optik atau sensor efek Hall sesuai kebutuhan.
Rekomendasi Produk